Son las tres de la mañana y por el túnel pasan camiones, furgones, algún auto solitario. Las cámaras de seguridad graban, como cada noche, kilómetros de pavimento húmedo, luces LED y muros de hormigón. Nadie las está mirando en este momento. Y sin embargo, en algún punto de ese video hay una gotera silenciosa escurriendo por una junta del muro — la clase de detalle que un inspector humano solo puede pescar si pasa por ahí, con luz suficiente, el día justo.
Ese es, en el fondo, el problema que motivó este proyecto: los túneles viales urbanos se filtran, y saberlo a tiempo es más difícil de lo que parece.
Un problema que gotea lento
Los túneles subterráneos conviven todo el año con agua: napas freáticas, lluvia que se infiltra desde la superficie, humedad que se acumula en juntas y grietas del revestimiento. No es solo un problema estético. El agua que se filtra hacia la calzada puede volver la pista resbaladiza, acelerar la corrosión de las armaduras de hormigón y, si se ignora demasiado tiempo, encarecer enormemente una reparación que empezó siendo menor.
El método tradicional para detectar estas filtraciones es la inspección visual: personas recorriendo el túnel, a pie o en vehículo, registrando manualmente dónde hay humedad y qué tan grave se ve. Funciona, pero tiene un techo bajo — es lento, depende de la disponibilidad de un inspector, y un túnel es un lugar largo, oscuro y repetitivo donde es fácil que un detalle pequeño pase de largo.
La pregunta que dio origen a este proyecto fue simple: si el túnel ya tiene cámaras de seguridad grabando las 24 horas, ¿por qué no enseñarles a mirar también las filtraciones?
Enseñarle a una red neuronal a reconocer una gotera
La respuesta técnica fue entrenar un modelo de detección de objetos — la misma familia de tecnología que usan los autos autónomos para reconocer peatones y semáforos, o que usa tu teléfono para encontrar caras en una foto — pero apuntado a un objeto mucho menos glamoroso: manchas de humedad y filtraciones activas sobre muros de hormigón.
El modelo, basado en la arquitectura YOLO ("You Only Look Once", una de las familias de redes neuronales más usadas para detección de objetos en tiempo real), se entrenó con ejemplos etiquetados a mano de filtraciones reales, clasificadas en tres niveles de severidad:
- Leve — humedad visible, sin agua corriendo.
- Severa — filtración activa, con escurrimiento evidente.
- Crítica — filtración de mayor volumen o ubicación de riesgo, que amerita atención prioritaria.
Una vez entrenado, el modelo se corrió sobre video real de cámaras de túnel: muestreando uno de cada cinco cuadros para reducir el tiempo de procesamiento, dibujando un cuadro alrededor de cada filtración que reconocía, junto con su clase y qué tan seguro estaba de esa clasificación. El resultado ya no es horas de video que alguien tiene que ver enteras — es una lista estructurada y ordenable: en qué minuto del video, en qué posición del cuadro, de qué severidad, con qué confianza.
Lo que encontró la cámara
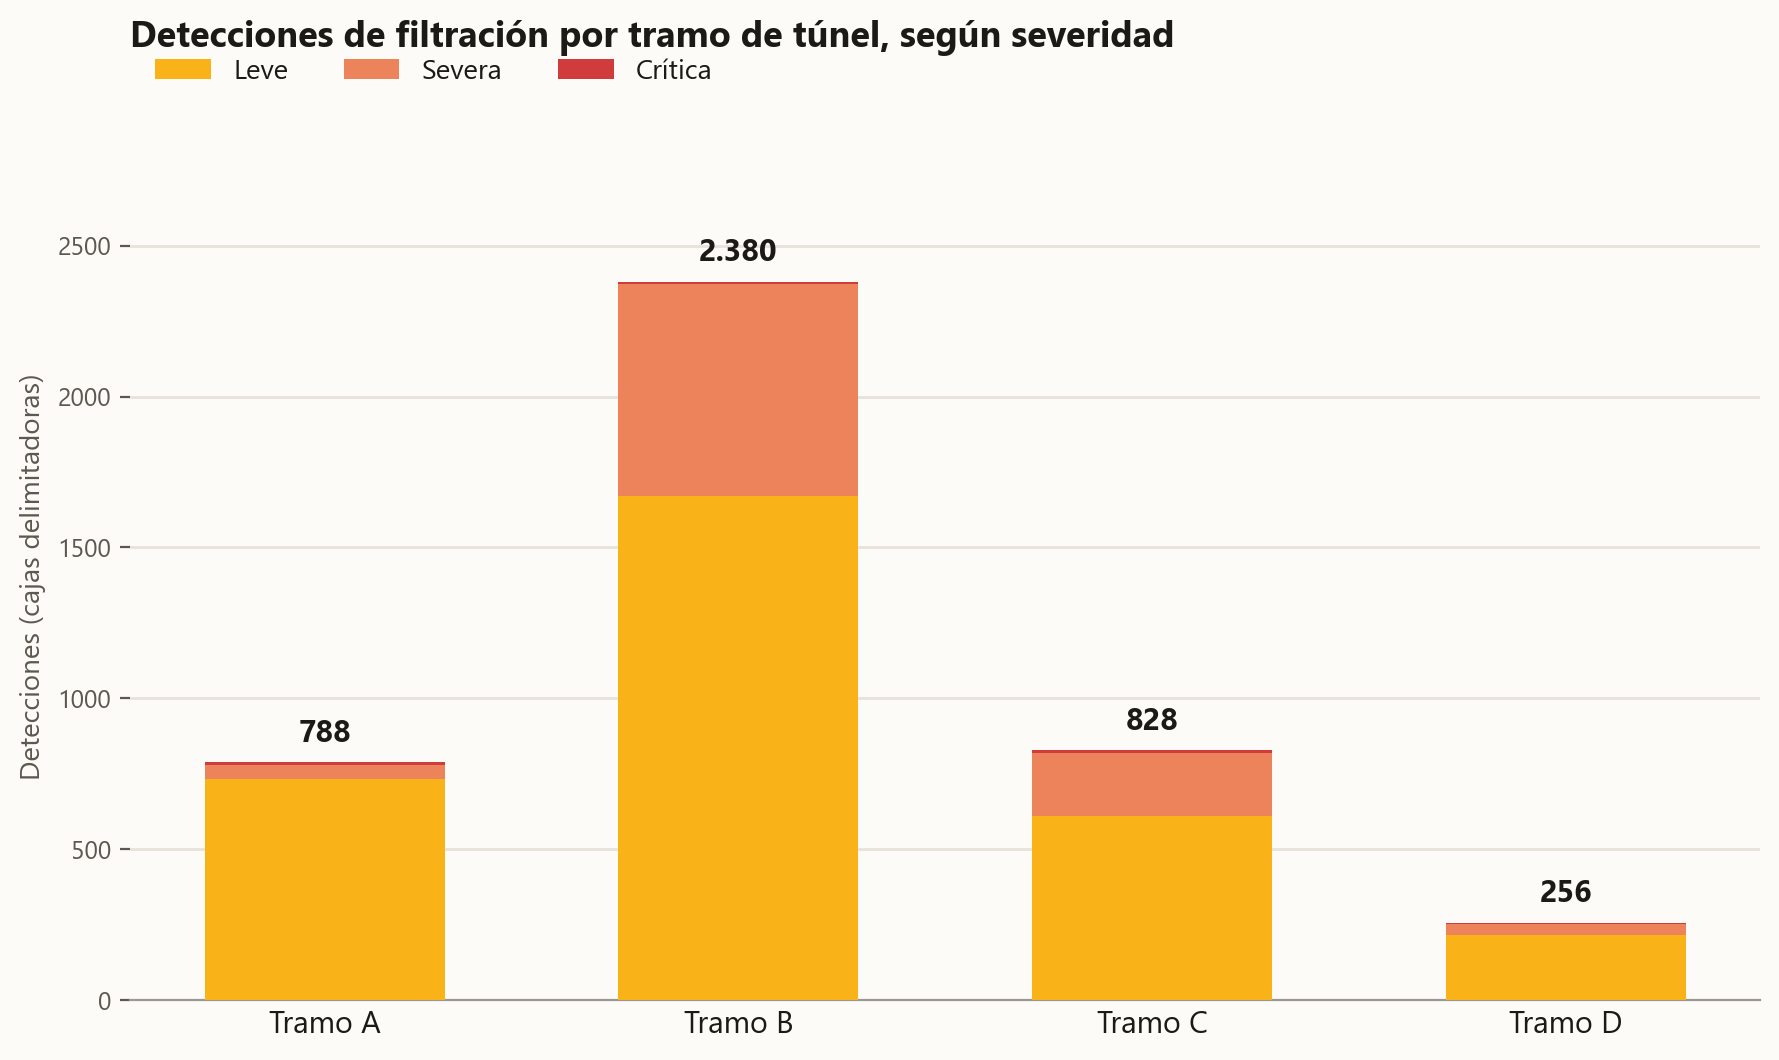
Al correr el modelo sobre cuatro tramos distintos de túnel grabados el mismo día, esto fue lo que apareció:
Ver los datos por tramo
| Tramo | Leve | Severa | Crítica | Total |
|---|---|---|---|---|
| Tramo A | 732 | 48 | 8 | 788 |
| Tramo B | 1.672 | 700 | 8 | 2.380 |
| Tramo C | 612 | 208 | 8 | 828 |
| Tramo D | 216 | 36 | 4 | 256 |
| Total | 3.232 | 992 | 28 | 4.252 |
En total, el sistema marcó 4.252 detecciones a lo largo de los cuatro tramos analizados. La gran mayoría — cerca de un 76% — corresponde a manchas de humedad leve, el tipo de filtración que conviene monitorear pero no es urgente. Un 23% fueron clasificadas como severas, con agua efectivamente escurriendo. Y un pequeño remanente, menos del 1%, quedó marcado como crítico: las detecciones que un equipo de mantención podría revisar primero.
Ese último número —pequeño en proporción y presente en los cuatro tramos— es justamente el valor del enfoque: en vez de que un humano revise kilómetros de pavimento buscando la aguja en el pajar, el modelo hace un primer filtro automático y deja a la vista los puntos que más importan.
En el video de ejemplo, el modelo dibuja cada detección junto a su nivel de confianza. Es un resultado de procesamiento de video; todavía no es una alerta en vivo.
Ver la secuencia de detección ↑
El tramo B concentró 2.380 detecciones, algo más de la mitad del total. Este conteo, por sí solo, no permite concluir que sea el tramo más deteriorado: faltan comparaciones por longitud, duración del video y filtraciones únicas. Es una señal para orientar la revisión, no un diagnóstico estructural.
Lo que todavía no sabemos (y por qué importa decirlo)
Hay que ser honestos sobre el estado de este trabajo: es un prototipo de investigación, no un sistema de monitoreo ultrarrobusto o certificado. Los cuadros que la red neuronal dibujó tienen un nivel de confianza mínimo razonable, pero todavía no se han comparado, uno a uno, contra un conteo humano independiente que permita hablar de una tasa de precisión medida. Es perfectamente posible que el modelo esté contando dos veces una misma filtración que aparece en frames consecutivos, o que le cueste distinguir un reflejo de luz de una mancha real — detalles que se podrán corregir con validación humana y ajustes iterativos.
Ese siguiente paso — validar las detecciones automáticas contra inspecciones humanas confirmadas — es exactamente lo que vendría después en esta línea de trabajo, junto con extender el análisis a más cámaras y, eventualmente, a una alerta que avise en el momento en que aparece una filtración nueva, en vez de analizar el video después.
La idea de fondo
Nada de esto reemplaza al ingeniero ni al inspector: sigue siendo una persona la que decide qué reparar y cuándo. Lo que cambia es dónde se pone la atención primero. Una cámara que ya estaba ahí, grabando de todos modos, puede convertirse en un colaborador incansable que no se aburre, no se distrae y no le importa que sean las tres de la mañana — con tal de que alguien, en algún momento, le haya enseñado a mirar.
Comentario de autor
En un mundo que avanza cada día más rápido en cuanto a tecnología, donde muchos se preguntan "¿será el humano reemplazado por la inteligencia artificial?", este proyecto es un intento de explicar lo que la ingeniería es capaz de hacer hoy. No se trata de reemplazar personas, sino de usarla como herramienta que amplifica nuestra capacidad de vigilancia y toma de decisiones. El conocimiento transmitido incluso a las máquinas — el saber qué buscar, cómo clasificarlo, cuándo alertar — es lo que hace el verdadero cambio.
Este artículo resume resultados preliminares de un proyecto de investigación en visión por computador aplicada a monitoreo de infraestructura vial. Los nombres de tramos se generalizaron y se omiten datos administrativos o de terceros por razones de confidencialidad.